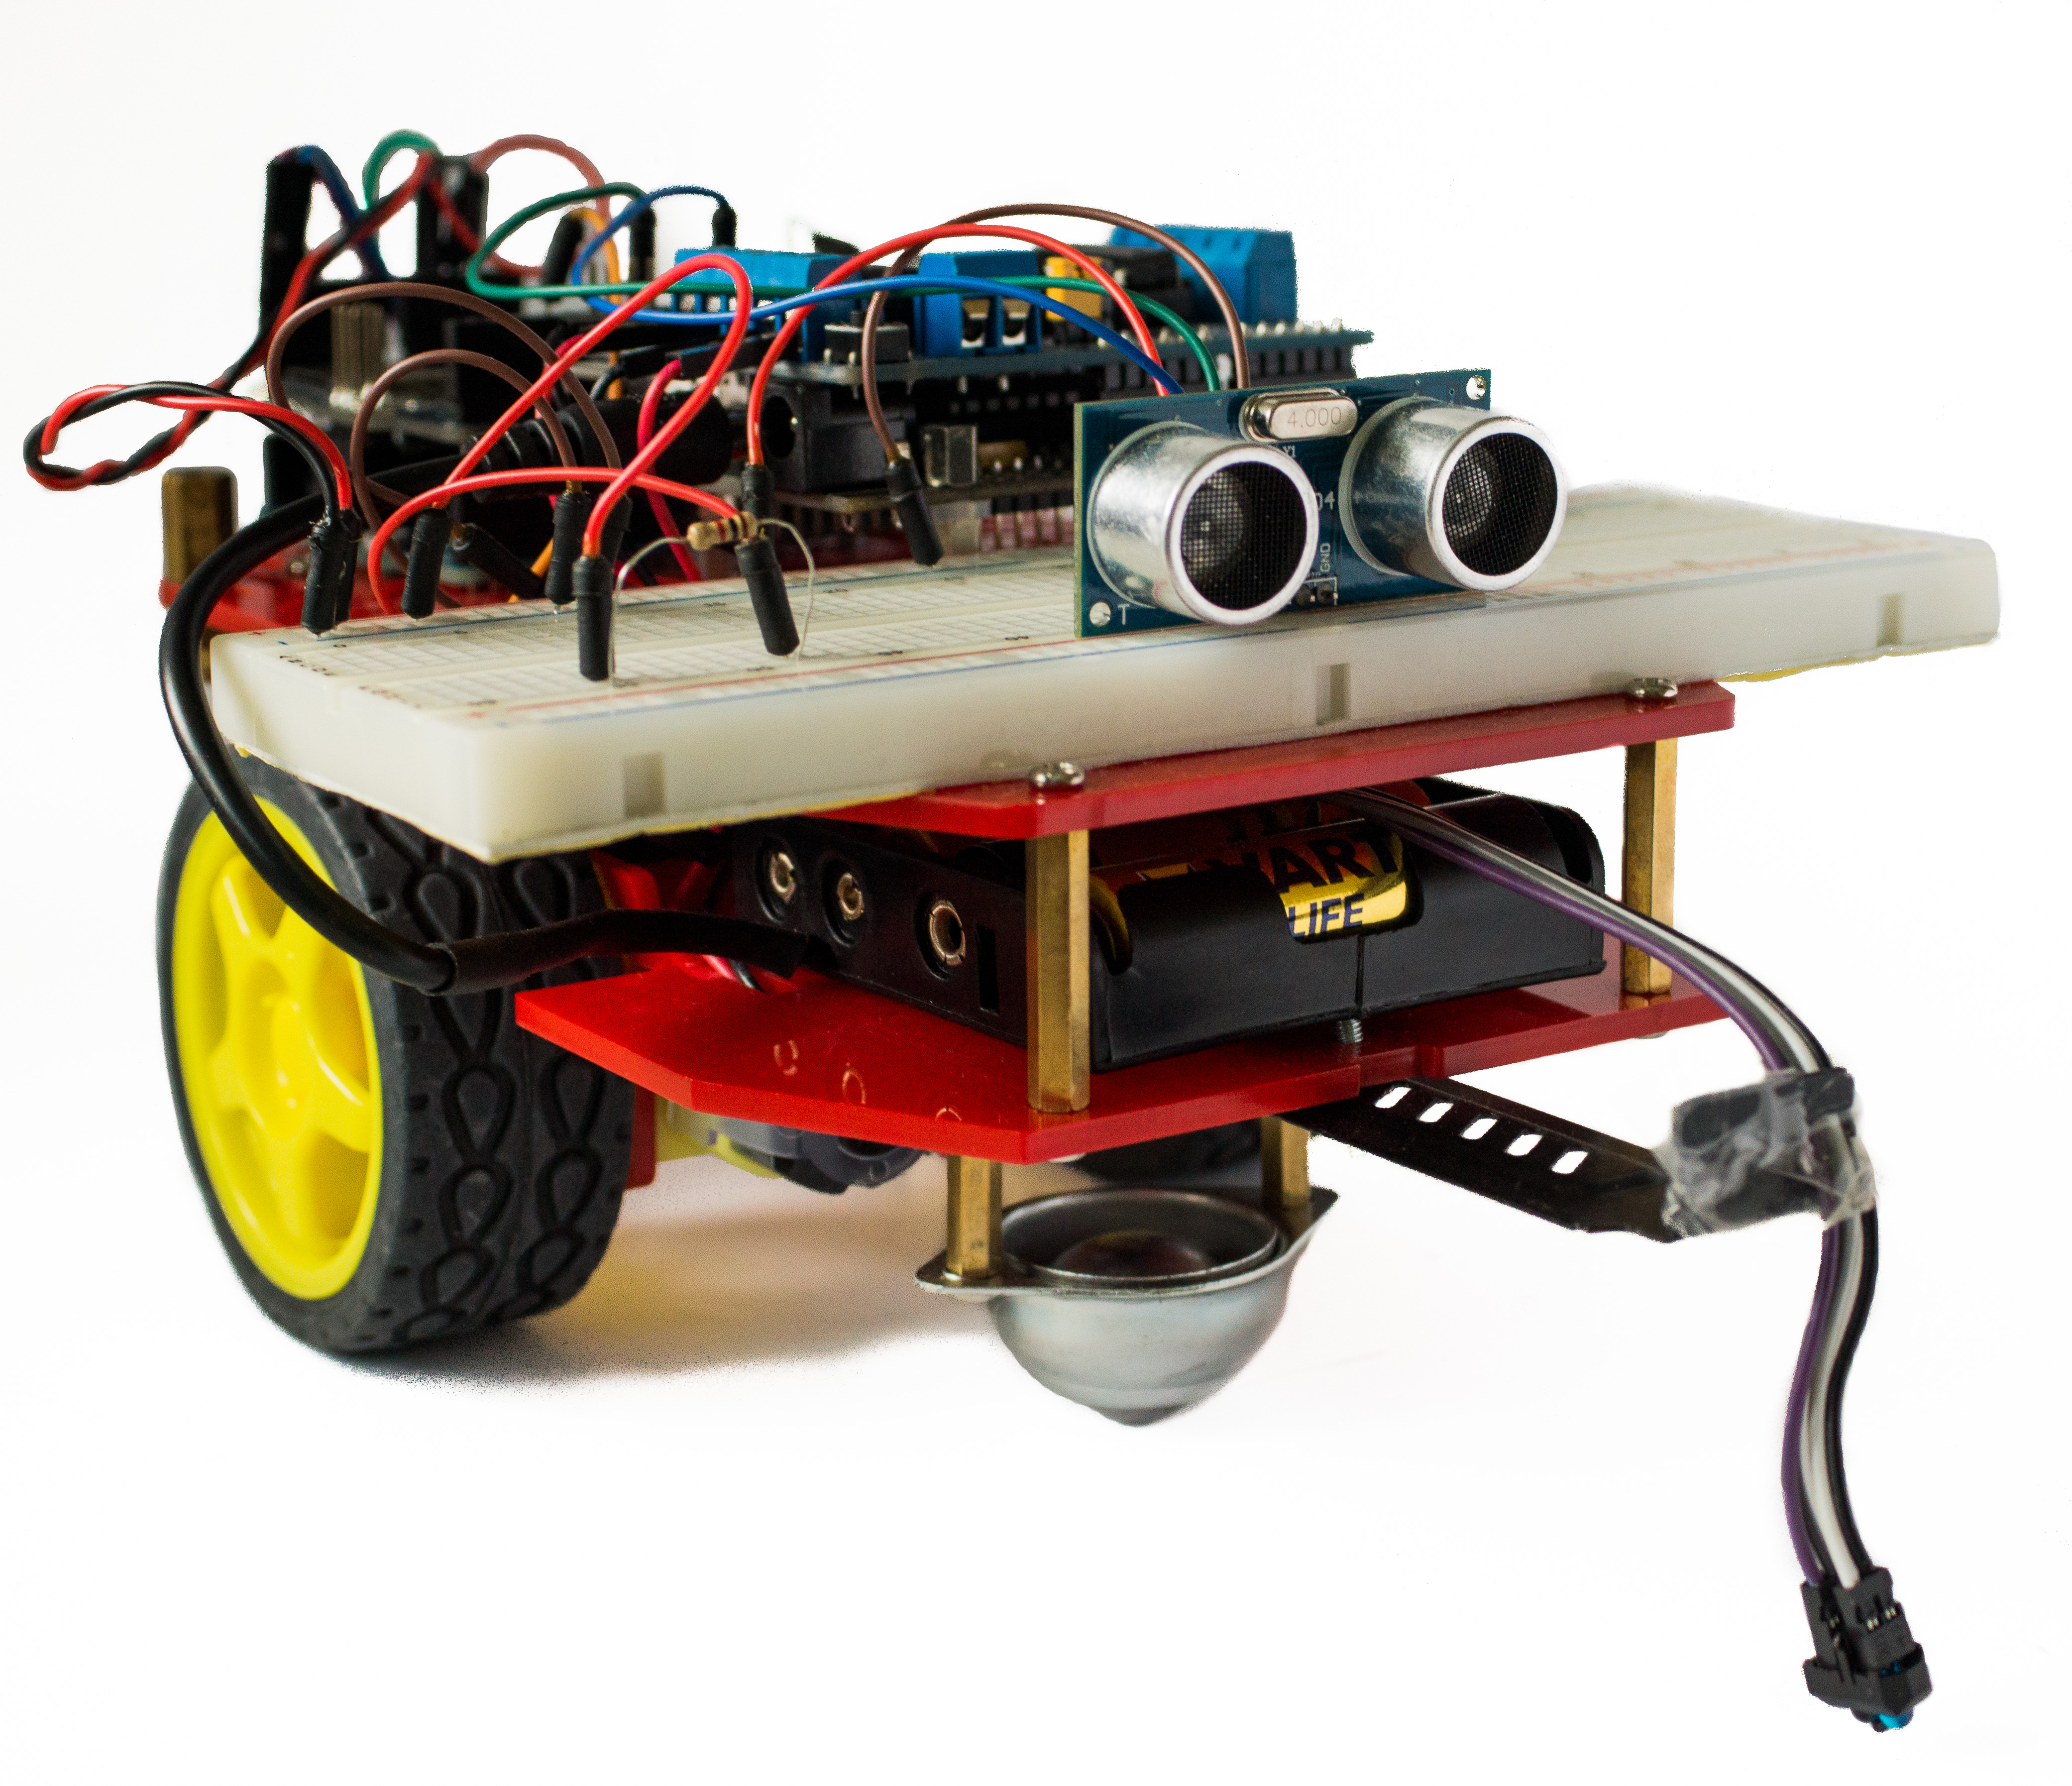
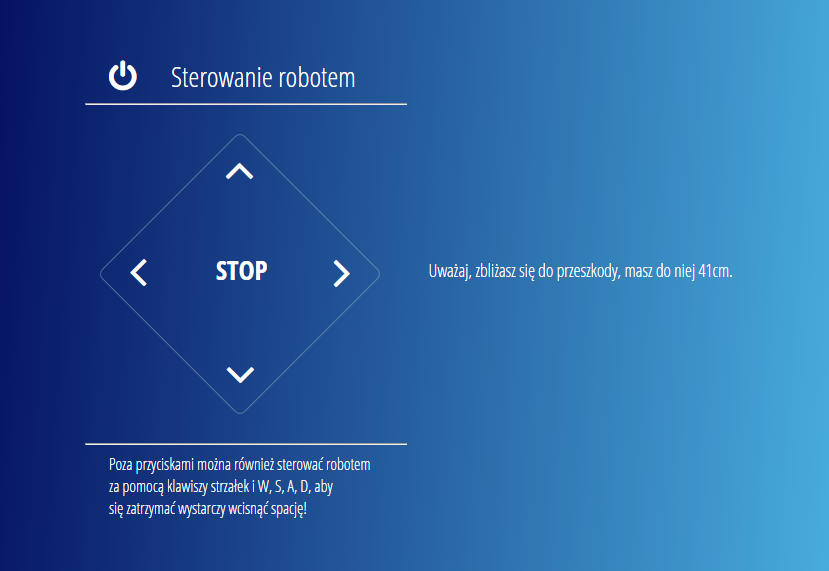
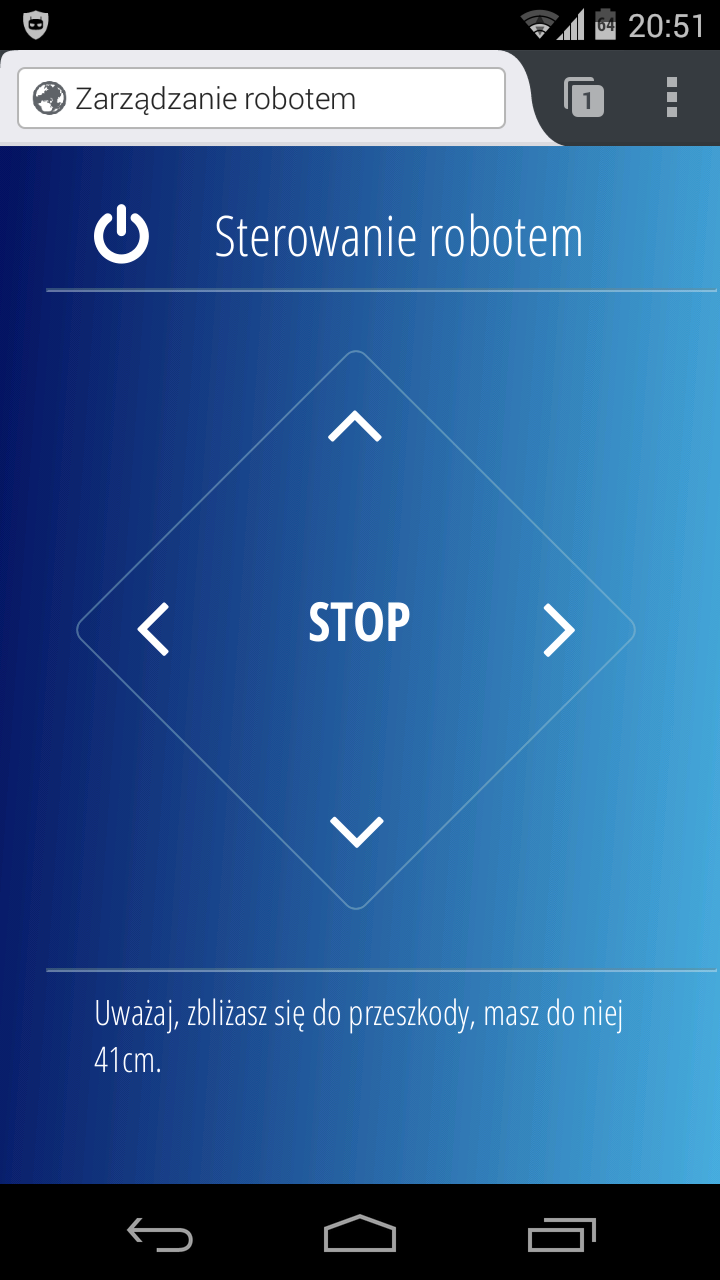
Praca inżynierska składała się z 2 części, pierwsza związana ze stworzeniem robota, druga umożliwiająca sterowanie nim przy użyciu przeglądarki.
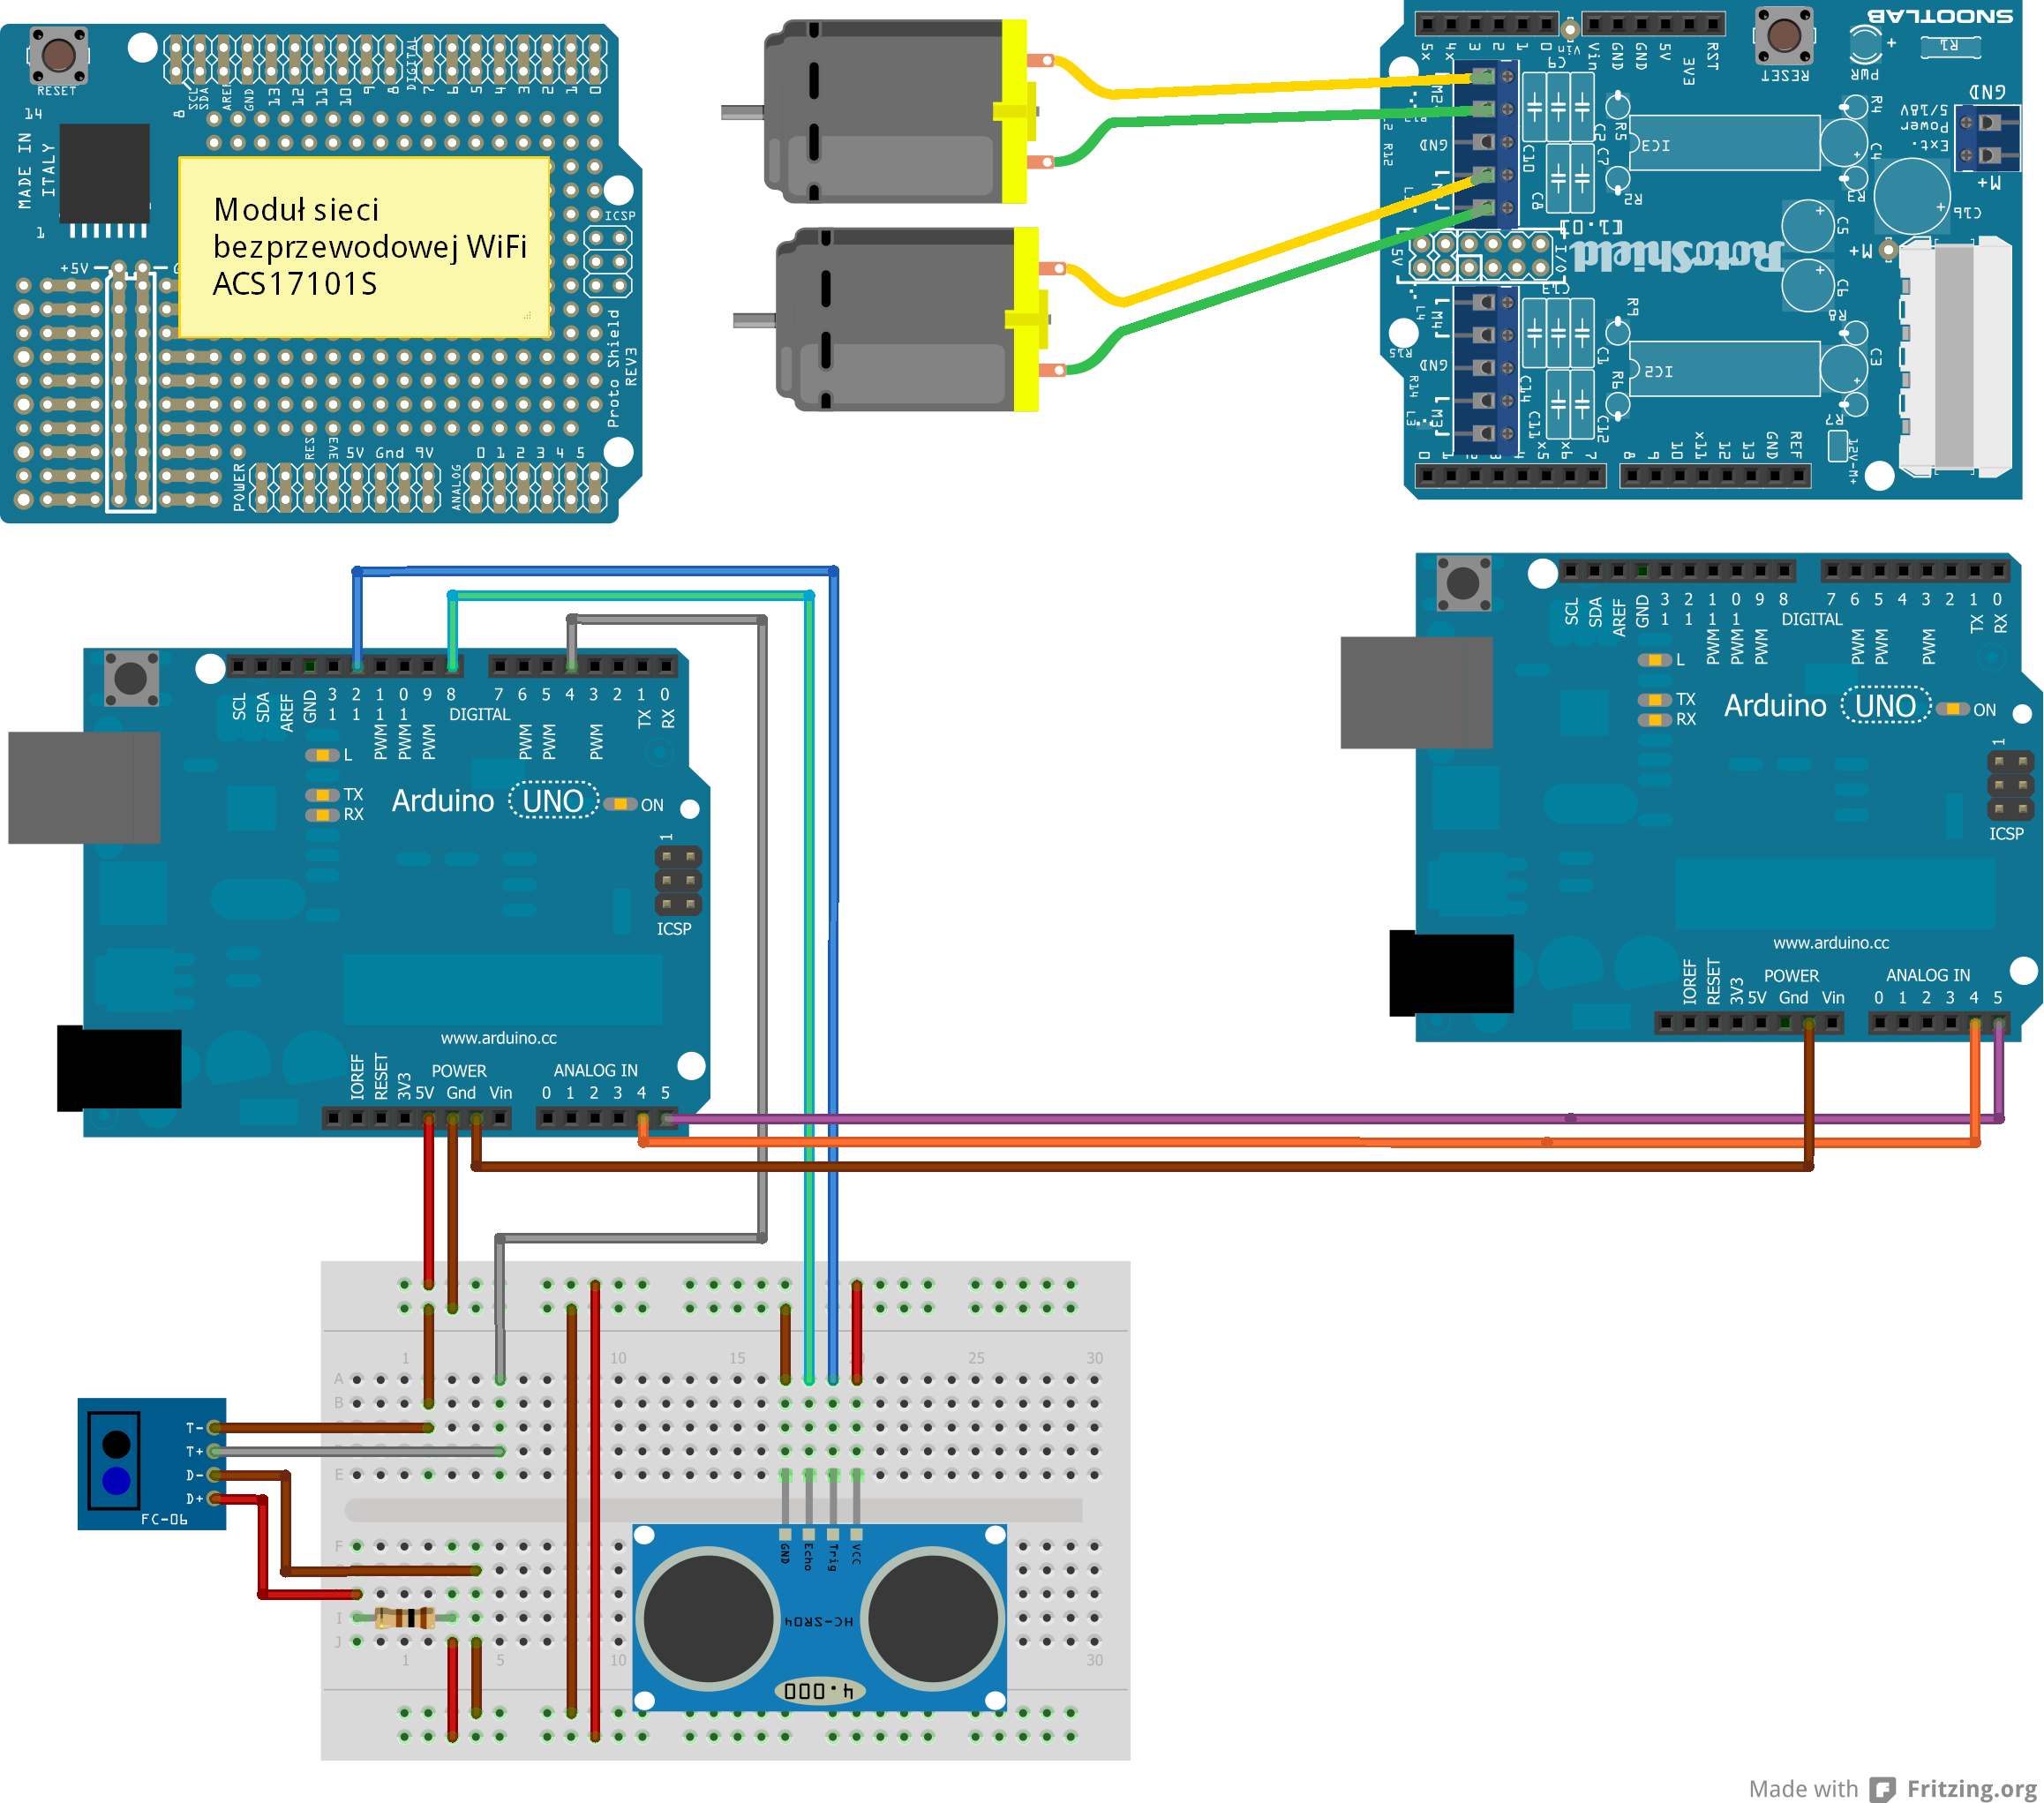
Przy tworzeniu robota wykorzystano Arduino Uno. Znajdowały się w nim dwie jednostki sterujące, pierwsza dotyczyła komunikacji z serwerem przy użyciu sieci WiFi oraz odbierania danych od zamontowanych czujników – ultradźwiękowego i zbliżeniowego. Dzięki temu robot autonomicznie zatrzymywał się aby nie zderzyć się z przeszkodą bądź nie upaść z wysokości. W celu eliminacji zakłóceń wysyłanych z silników, zostało wykorzystane drugie Arduino sterujące jazdą robota.
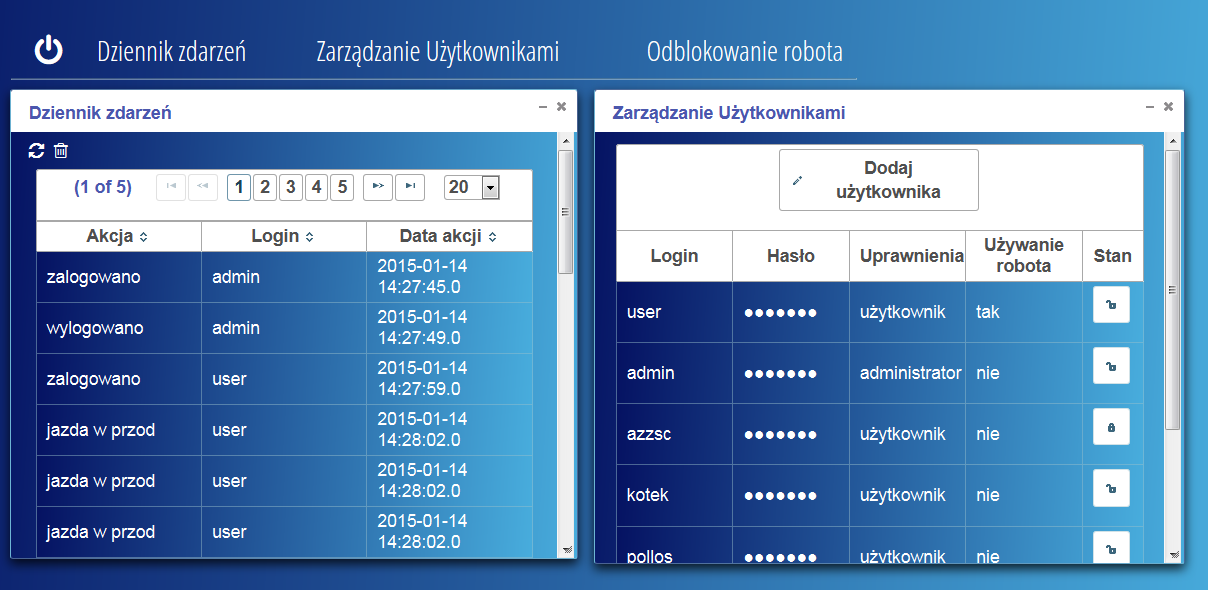
Przy tworzeniu części webowej system został podzielony na 2 części. W pierwszej, głównej, możliwe było sterowanie robotem przy użyciu przycisków na stronie. Po zalogowaniu następowało wyszukiwanie robota w sieci lokalnej aby ułatwić wysyłanie danych oraz odbieranie informacji od zamontowanych czujników. W drugiej, administracyjnej, możliwe było sprawdzenie ostatnio wydanych komend, zarządzanie użytkownikami oraz przegląd dziennika.
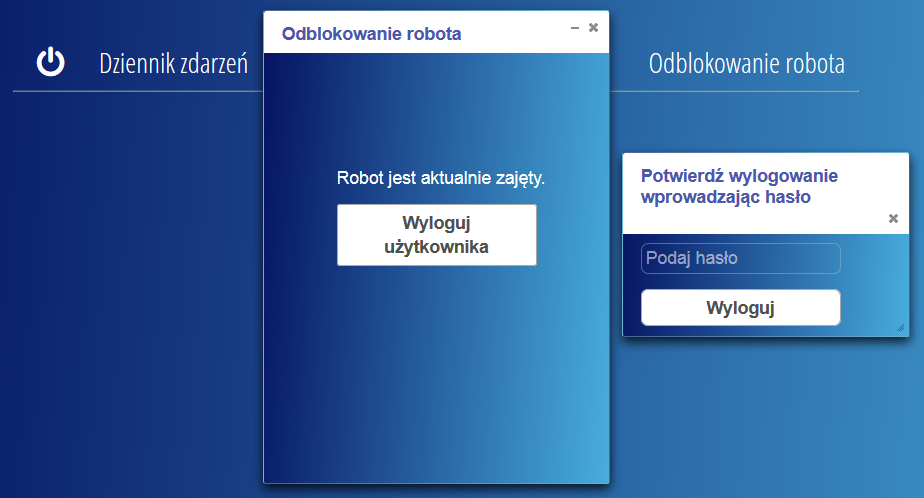
Robotem mógł sterować tylko jeden użytkownik na raz, inny musiał czekać na odblokowanie stanowiska. Jeśli administrator zauważył, że robot jest niepoprawnie kontrolowany, możliwe było zdalne zablokowanie jego panelu sterowania.