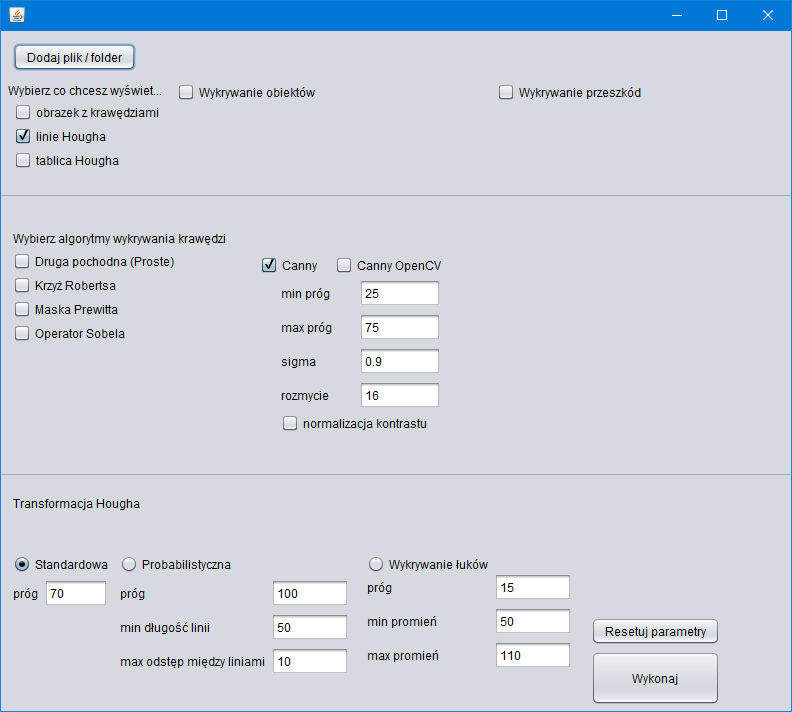
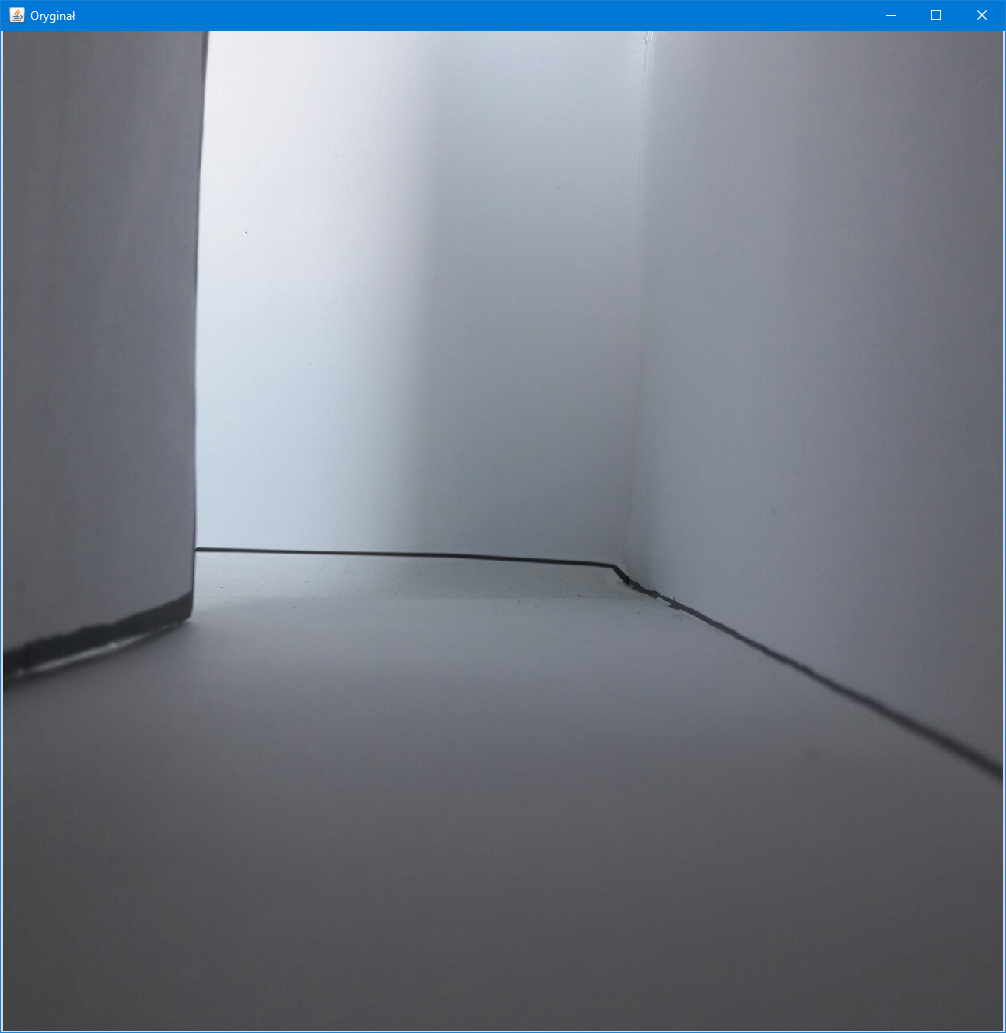
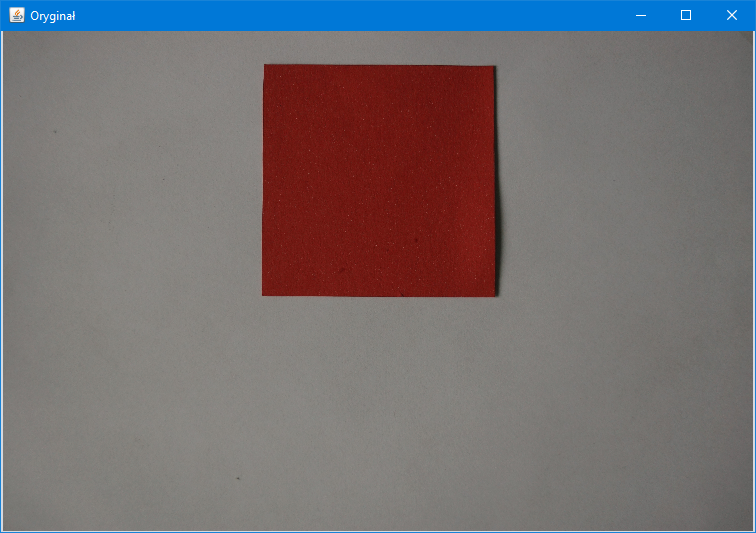
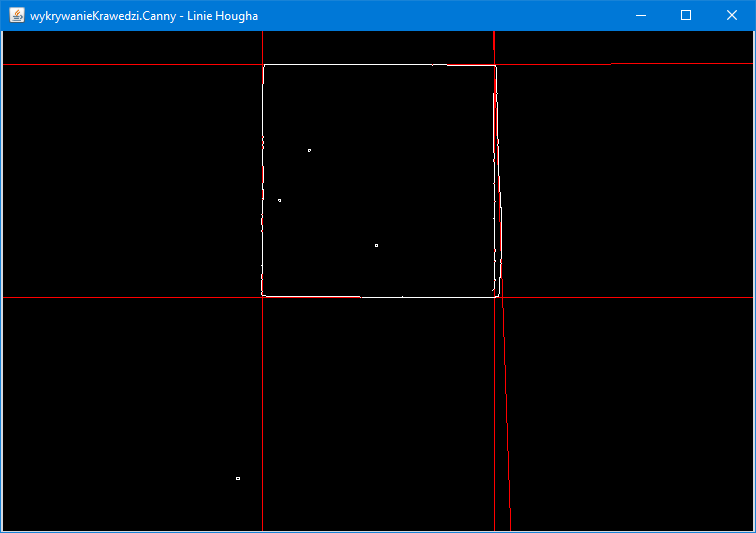
Pierwotnym założeniem pracy magisterskiej było rozszerzenie funkcjonalności platformy robota (z pracy inżynierskiej) o możliwość autonomicznej jazdy poprzez dodanie kamery. Dzięki pobranym z kamery obrazom możliwe było wykrycie obiektu znajdującego się przed robotem oraz rozpoznanie czy ten obiekt jest przeszkodą.
Analiza obrazu podzielona była na następujące kroki:
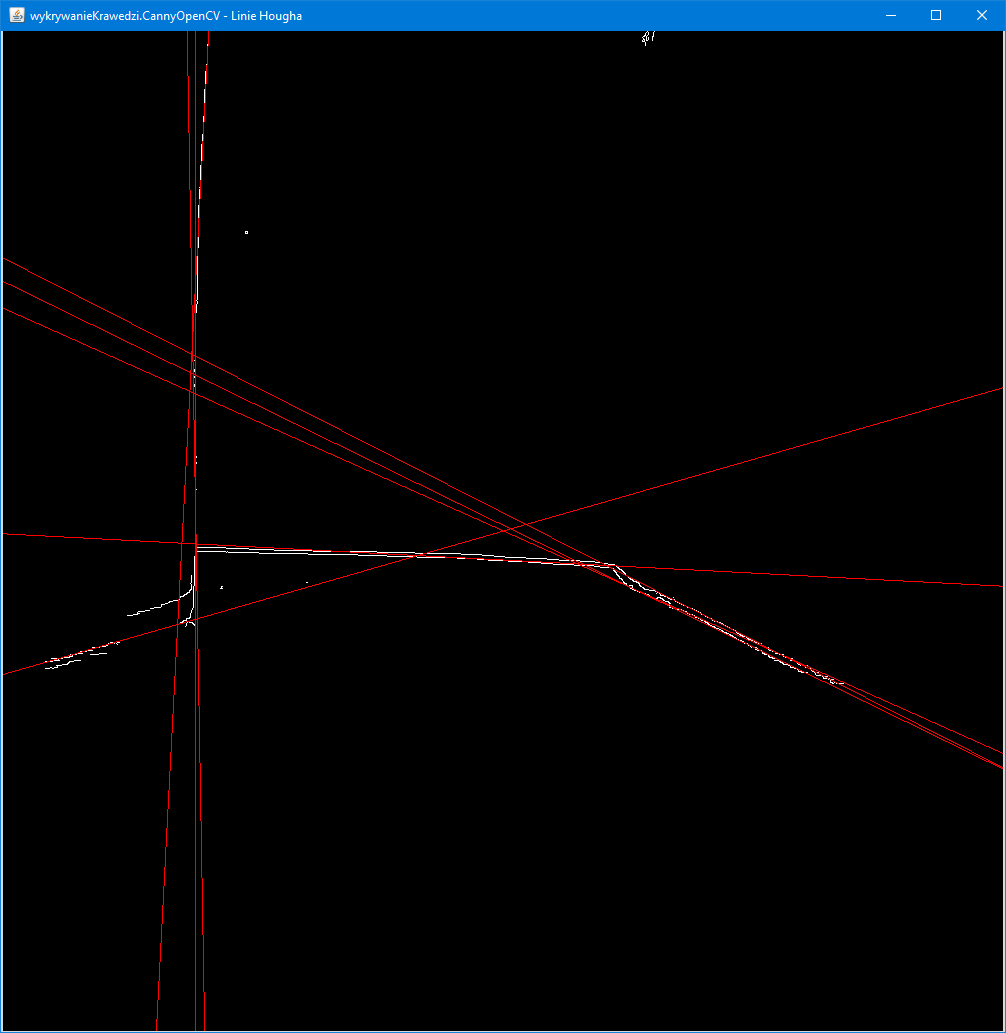
- wykrywanie krawędzi (metoda Canny’ego uzyskała najlepsze rezultaty)
- detekcja linii na podstawie wykrytych krawędzi (wykorzystana została Transformacja Hougha)
- analiza wykrytych linii pod kątem
- obiektów – podstawowe figury geometryczne
- przeszkód – ściany
Badania były przeprowadzane w zamkniętym środowisku – specjalnym labiryncie.